Tesla FSD Amsterdam’da: Model 3 sürüş testi ve sonuçları
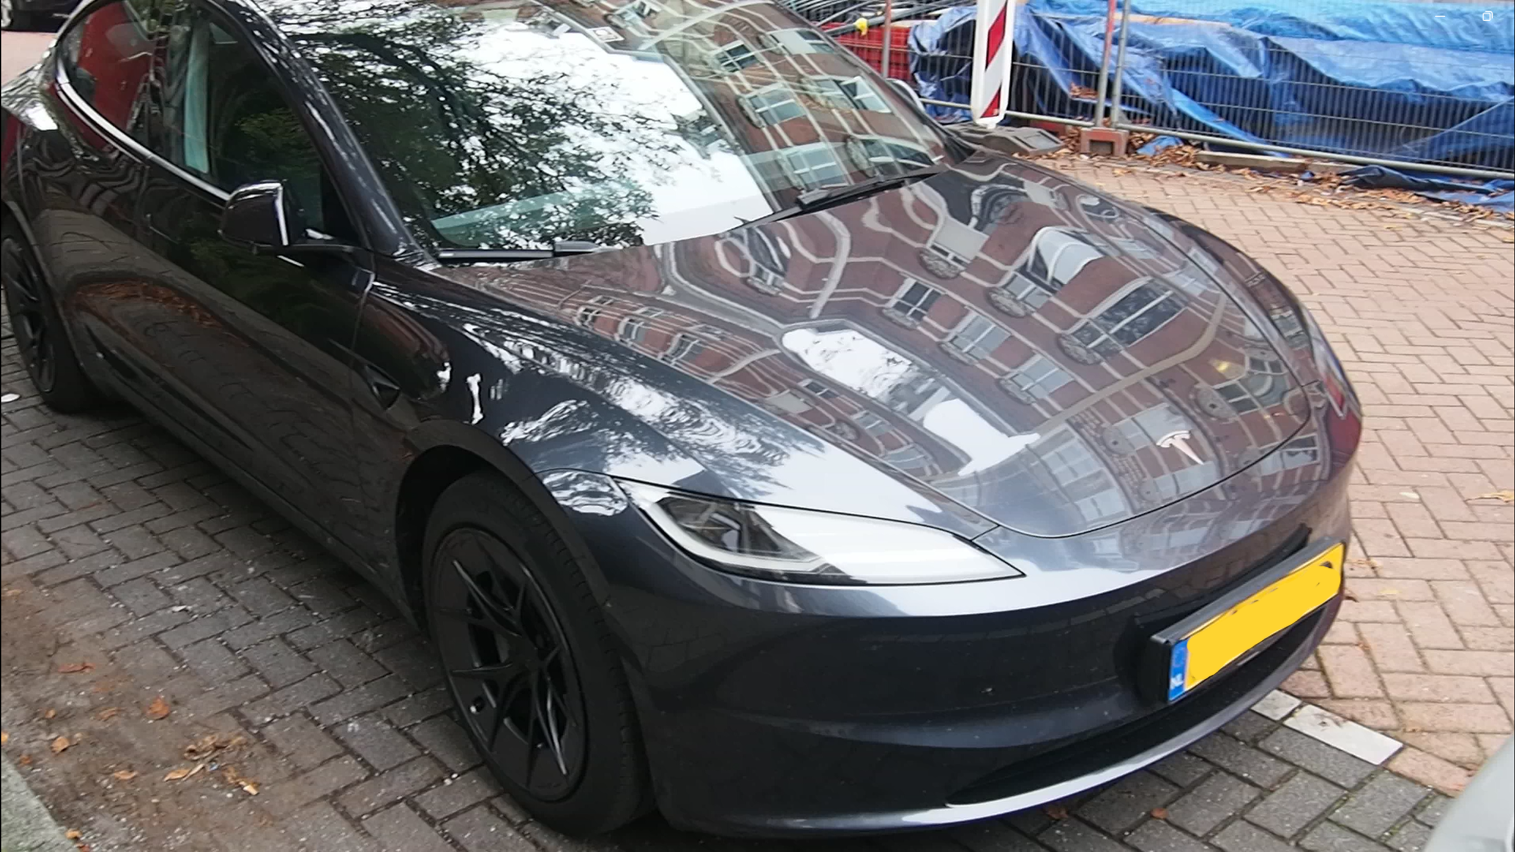
Tesla FSD, Amsterdam’ın yoğun bisiklet ve tramvay trafiğinde Model 3 ile test edildi. Sistem, temkinli tepkileri ve sürüş hatalarıyla dikkat çekti.
Serinin ilk bölümünde Amsterdam sokaklarında VLA 2.0 yazılımına sahip XPENG L03 ile yapılan sürüşün ardından bu kez direksiyon Tesla Model 3’e geçti. Tesla’nın Tam Otonom Sürüş sistemi, ABD’de yaygın biçimde kullanılsa da Çin’de henüz onaylanmış değil. XPENG’in VLA 2.0 sistemi ise Çin yollarında test edilebiliyor. Avrupa’nın büyük bölümünde de kullanım izni bulunmayan Tesla FSD, ilk onayını Hollanda’da aldı ve ardından başka ülkelere doğru yayılmaya başladı. Böylece iki sistem, Amsterdam’ın aynı yollarında art arda denenmiş oldu.
Testte kullanılan araç, siyah renkli bir Model 3 Highland’dı. Avrupa pazarı için Şanghay’da üretilen otomobilde sinyal kolu bulunmuyordu. Araç, HW4 donanımı üzerinde çalışan FSD’nin güncel sürümünü kullanıyordu ve tanıtım amacıyla hazırlanmış özel bir test otomobili değildi; XPENG’e aracını ödünç veren bir müşteriye aitti. Hollanda’da Tesla sayısının yüksek olması, otomobilin şehir trafiğine kolayca karışmasını sağladı.
Kamera kaynaklı bazı sorunlar nedeniyle test güzergâhı Tesla ile iki kez geçildi. Bu durum, aynı sürücünün ikinci turda da araca eşlik etmesi sayesinde karşılaştırma açısından yararlı oldu. Böylece sürüş risklerine yaklaşım ve müdahale eşiği bakımından daha tutarlı bir değerlendirme yapılabildi.
Amsterdam’daki koşullar, ABD’deki tipik sürüş senaryolarından çok daha zorlu. Yoğun bisiklet kullanımı, tramvay hatları ve karmaşık kavşak düzenleri her iki sistem için de ciddi bir sınav oluşturdu. Tesla’nın turu günün daha ilerleyen saatlerine denk geldiği için trafik bir miktar azalmıştı.
Tesla FSD, tepkisel ve düzeltmeli bir sürüş sergiledi
Tesla FSD’nin Amsterdam’daki genel davranışı, önce tepki verip ardından düzeltme yapmak şeklinde özetlenebilir. Sistem uzaktaki bir bisikletliyi fark ettiğinde çoğu zaman sert biçimde frenliyor, manevranın güvenli olduğuna karar verdikten sonra yeniden ilerliyordu. Bu yaklaşım, otomobil ile bisikletli arasında daha geniş bir mesafe bırakılmasını sağlasa da hareketlerin gereğinden fazla temkinli olmasına yol açtı.
Bu ihtiyatlı davranış bazı durumlarda yeni riskler yarattı. Bir olayda FSD, uzaktan yaklaşan bir bisikletli için bisiklet yolunun ortasında aniden durdu. Bekleme uzayınca aynı yolun karşı yönünden gelen başka bir bisikletlinin geçişini de engelledi. Başka bir durumda, kavşağa yaklaşan ancak yola girmeyen bir yaya nedeniyle araç yeşil ışıkta durdu; sistem durumu değerlendirdiğinde ışık kırmızıya dönmüştü. Işık değişirken kavşağa yaklaşan başka bir kişi için de ani fren yapıldı ve araç kırmızı ışık yandıktan sonra hareket etti. Sarı ışıkta ise geçebileceği bir kavşakta durduğu anlar oldu.
Test güzergâhında korna sesiyle karşılaşan tek otomobil Tesla’ydı. Bunun başlıca nedeni kavşaklarda sergilediği kararsız ve yavaş tepkilerdi. Bazı duraklamalar trafiği bekletirken, bir olayda araç yolun ortasında kalarak tramvay hattını ve birden fazla şeridi kapattı. İlk turdaki bir noktada ise yan yoldaki kavşağın ortasında durdu ve yeniden hareket etmedi.
Model 3, doğru şeridi seçme konusunda da her zaman istikrarlı değildi. Birkaç kez dönüşü yanlış şeritten yaptı. Bir olayda sola dönmesi gerekirken sağa dönüş şeridine girerek bloğun etrafında dolaşmaya yöneldi; sürücü müdahale ederek aracı doğru şeride aldı.
Direksiyon hareketlerinde de benzer bir düzeltme döngüsü görüldü. İlk turda bir refüjü yeterince erken fark edemeyen araç, dönüş sırasında son anda sert bir yön değişikliği yapmak zorunda kaldı. Düşük hızdaki manevralarda bile direksiyon hareketleri akıcı olmaktan uzaktı; araç art arda dönüyor, düzeltiyor ve yeniden yön veriyordu. Bu fark, XPENG VLA 2.0 ile yapılan sürüşün ardından daha belirgin hale geldi. Islak ve kaygan tuğla zeminde hızlı düzeltmeler sırasında lastiklerin kısa süreli kaydığı da hissedildi.
Uzaktaki bir bisikletliye karşı gereğinden erken fren yapmak o bisikletli açısından güvenli olabilir; ancak arkadan gelen sürücü böyle bir duraklamayı beklemeyebilir. Bu durumda arkadan çarpma riski doğuyor. Olası kazada kusur diğer araçta bulunsa bile ani frenin kendisi ortadan kalkmış olmuyor.
Hızlanma tepkileri de pürüzsüz değildi. Tesla bazı durumlarda hareket etmeden önce bekledi, ardından çizgiden sertçe çıktı, kısa süre sonra yavaşladı ve yeniden hızlandı. Bu nedenle hedef hıza ulaşması daha hızlı görünmese de ivmelenme rahatsız edici bir karakter kazandı. Kullanıcı ayarlarına bağlı olarak hız sınırının üzerine çıkabildiği de görüldü. Ancak Avrupa’da yürürlüğe giren yeni Birleşmiş Milletler DCAS düzenlemeleriyle bu işlevin değişmesi ve şehir içi sürüşte sürücünün ellerini direksiyonda tutmasının zorunlu hale gelmesi bekleniyor.
Günün ilerleyen bölümünde trafik azaldıkça Tesla’nın davranışı da daha konforlu hale geldi. Daha az dur-kalk yapılması, ivmelenme sorunlarını sınırladı. Amsterdam, otonom sürüş sistemleri için son derece zorlayıcı bir ortam sunuyor. Daha açık ve engellerin az olduğu yollarda, özellikle ABD’deki benzer koşullarda, FSD’nin daha başarılı bir seçenek olması muhtemel. Kullanılan güncel sürüm, birkaç ay önce ABD’de deneyimlenen sürüme kıyasla daha iyi bir izlenim bıraktı.
Otomatik olarak park yerinden çıkma ve park yerine girme işlemleri ise sorunlu kaldı. Amsterdam’daki dar park alanları bu sonucu kısmen açıklasa da FSD bir denemede park işlemini tamamladığını bildirdiği halde araç hâlâ trafiğin bir bölümünü kapatıyordu. Sürücü, otomobili kaldırıma daha yakın olacak şekilde yeniden park etmek zorunda kaldı. Daha geniş park alanlarının bulunduğu ABD’de bu sorunun etkisi daha sınırlı olabilir.
Model 3, yanındaki engel ile arasında yalnızca birkaç santimetre kalacak şekilde ilerleyebildi. Ancak manevra yavaş ve çok sayıda düzeltmeyle gerçekleşti. Sistem yeterli zaman verildiğinde engelin çevresinden geçebiliyordu; buna karşın hareketin ortasında vazgeçmesi halinde sürücünün aracı kurtarması zorlaşabilirdi. Otomobilin gövde tasarımı, özellikle araca alışık olmayan sürücünün köşeleri doğru değerlendirmesini de güçleştiriyor. Test sırasında dar bir noktada mahsur kalınmadı.
Rota üzerindeki ara hedefler, Tesla FSD için ayrı bir zorluk oluşturdu. Sistem bazı hedefleri kaçırdıktan sonra geri dönmeye veya yeni bir tur atmaya çalıştı. Bir olayda hedefi ikinci kez de geçemeyince başka bir yola saparak yeniden dolaşmayı denedi. Sürücü müdahale etti, hedefi sildi ve otomobil doğru yöne ilerledikten sonra FSD’yi tekrar devreye aldı. Başka bir durumda araç, yolun ortasındaki hedefte durarak trafiği engelledi. Hedef kaldırıldıktan sonra sistemin yeniden çalışması bazen gecikti veya hiç gerçekleşmedi.
Günlük sürüşte birçok kişi ara hedef kullanmıyor olabilir. Ancak otomobiller daha yüksek otonomi seviyelerine ulaştıkça belirli noktalara güvenilir biçimde ulaşabilme yeteneği önem kazanacak.
Yol çalışmaları nedeniyle oluşturulan engellerde de sistem zaman zaman yanlış karar verdi ve sürücünün müdahalesi gerekti. Duran bir aracı aşmak için kaldırımdan çıkan Tesla, uzun bir mesafe boyunca yanlış şeritte ilerledi; doğru tarafa dönmek için kaldırımda uygun bir açıklık bekledi. Test sırasında karşı yönden gelen bir polis aracı da aynı şeritte karşılaşılan araçlar arasındaydı, ancak polis aracı geri dönerek müdahalede bulunmadı.
Buna karşılık, inşaat ekipmanına yol vermek için geri manevra yapması olumlu bir örnek oluşturdu. Avrupa’nın bazı dar ve tek şeritli yollarında bu yetenek gerekli olabilir. XPENG L03 prototipinde geri sürüş işlevi henüz etkin değildi; bu alan, XPENG’in geliştirmesi gereken konulardan biri olarak öne çıkıyor.
Genel izlenim, Tesla FSD’nin Amsterdam’da karmaşık trafik düzenine tam uyum sağlayamayan, temkinli ancak zaman zaman tedirgin davranan bir sürücü gibi hareket ettiği yönünde oldu. Amsterdam’ın trafik yapısı New York’tan daha karmaşık, Austin gibi şehirlerden ise çok daha zorlu. Farklı yol koşullarında ve daha açık güzergâhlarda sistemin daha rahat çalışması beklenebilir.
Serinin üçüncü bölümünde araçların teknik özellikleri ve iki sistem arasındaki farklar daha ayrıntılı biçimde ele alınacak. Tesla FSD’nin Amsterdam’daki performansı, önceki bölümde değerlendirilen XPENG L03 sürüşüyle birlikte incelendiğinde daha anlamlı bir karşılaştırma sunuyor.